主题模式
L 型杆标定
L 型杆标定用于建立动捕场地的坐标原点和坐标轴方向。
1. 设置标定杆参数
在软件中按照实验室 L 型杆的实际尺寸设置标定框架参数。下图中给出了参数的具体值。
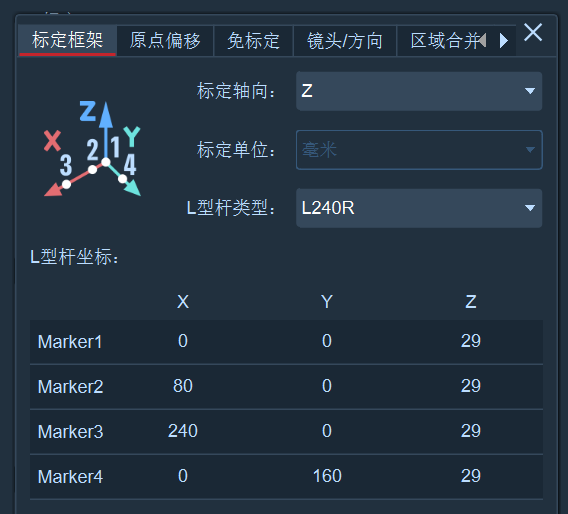
一般默认标定轴向为 Z 轴正方向,此时 L 型杆的长边代表 X 轴,短边代表 Y 轴,交点处即为原点。
2. 准备 L 型标定杆
L 型杆上共有四个标记点,它们应与软件“L 型杆坐标”中的 Marker1 至 Marker4 一一对应。
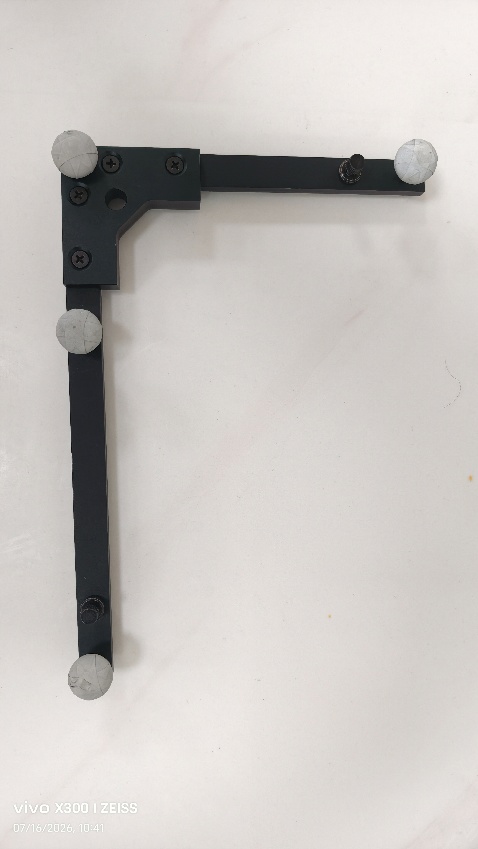
与 T 标定类似,在 L 标定开始前,需检查四个标记点是否:
- 完整且没有脱落;
- 表面清洁;
- 没有被手、支架或其他物体遮挡;
- 能够在摄像头画面中同时被识别到。
3. 摆放 L 型杆
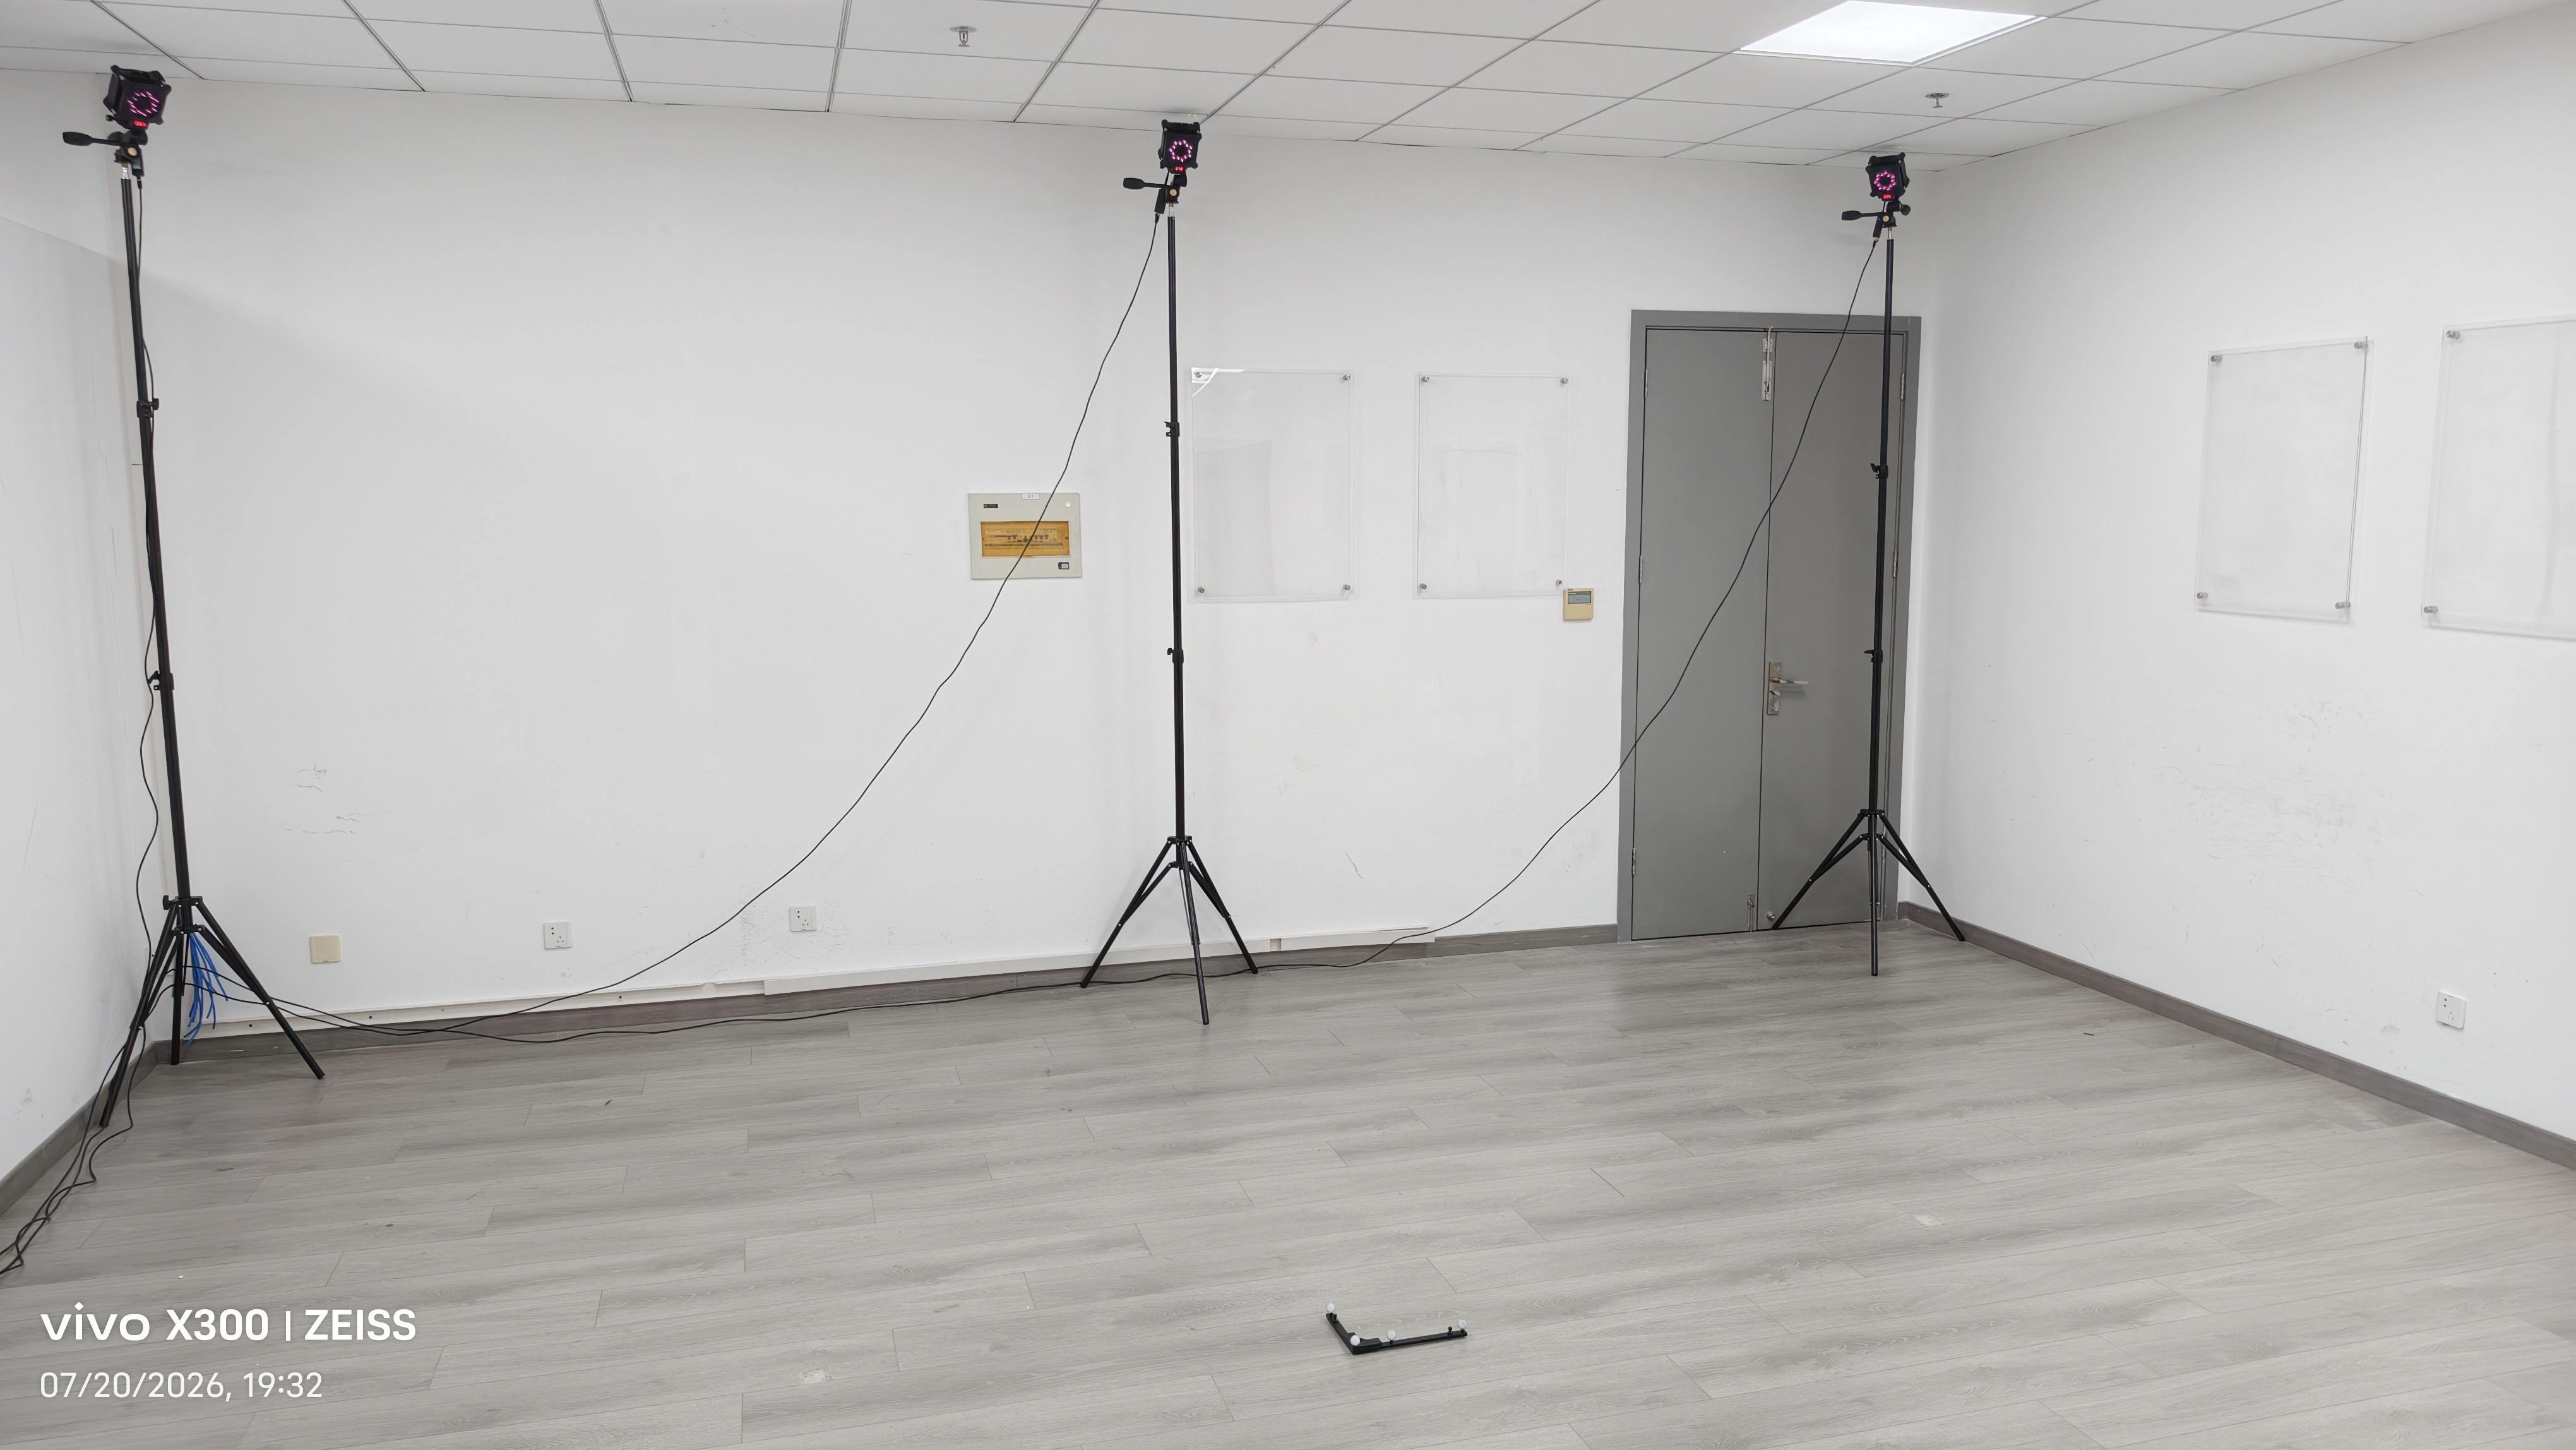
在场地中选取一较为居中的点作为原点,并将 L 型杆放置在计划作为场地原点的位置。
摆放时必须:
- 将 L 型杆摆直、摆正;
- 让长边和短边分别与场地预定坐标轴方向一致;
- 可利用地板接缝作为参考,使杆的两条边与地板接缝平行;
- 确保 L 型杆保持稳定,不发生移动。

4. 建立坐标原点
在软件画面中确认能够同时看到 L 型杆的四个标记点,如果四个标记点无法全部被摄像头捕捉到,大概率是因为仍有人员在试验场地内遮挡了镜头,需待所有人离开后再次检查直至所有标记点均能被检测出。然后点击“L 标定”。
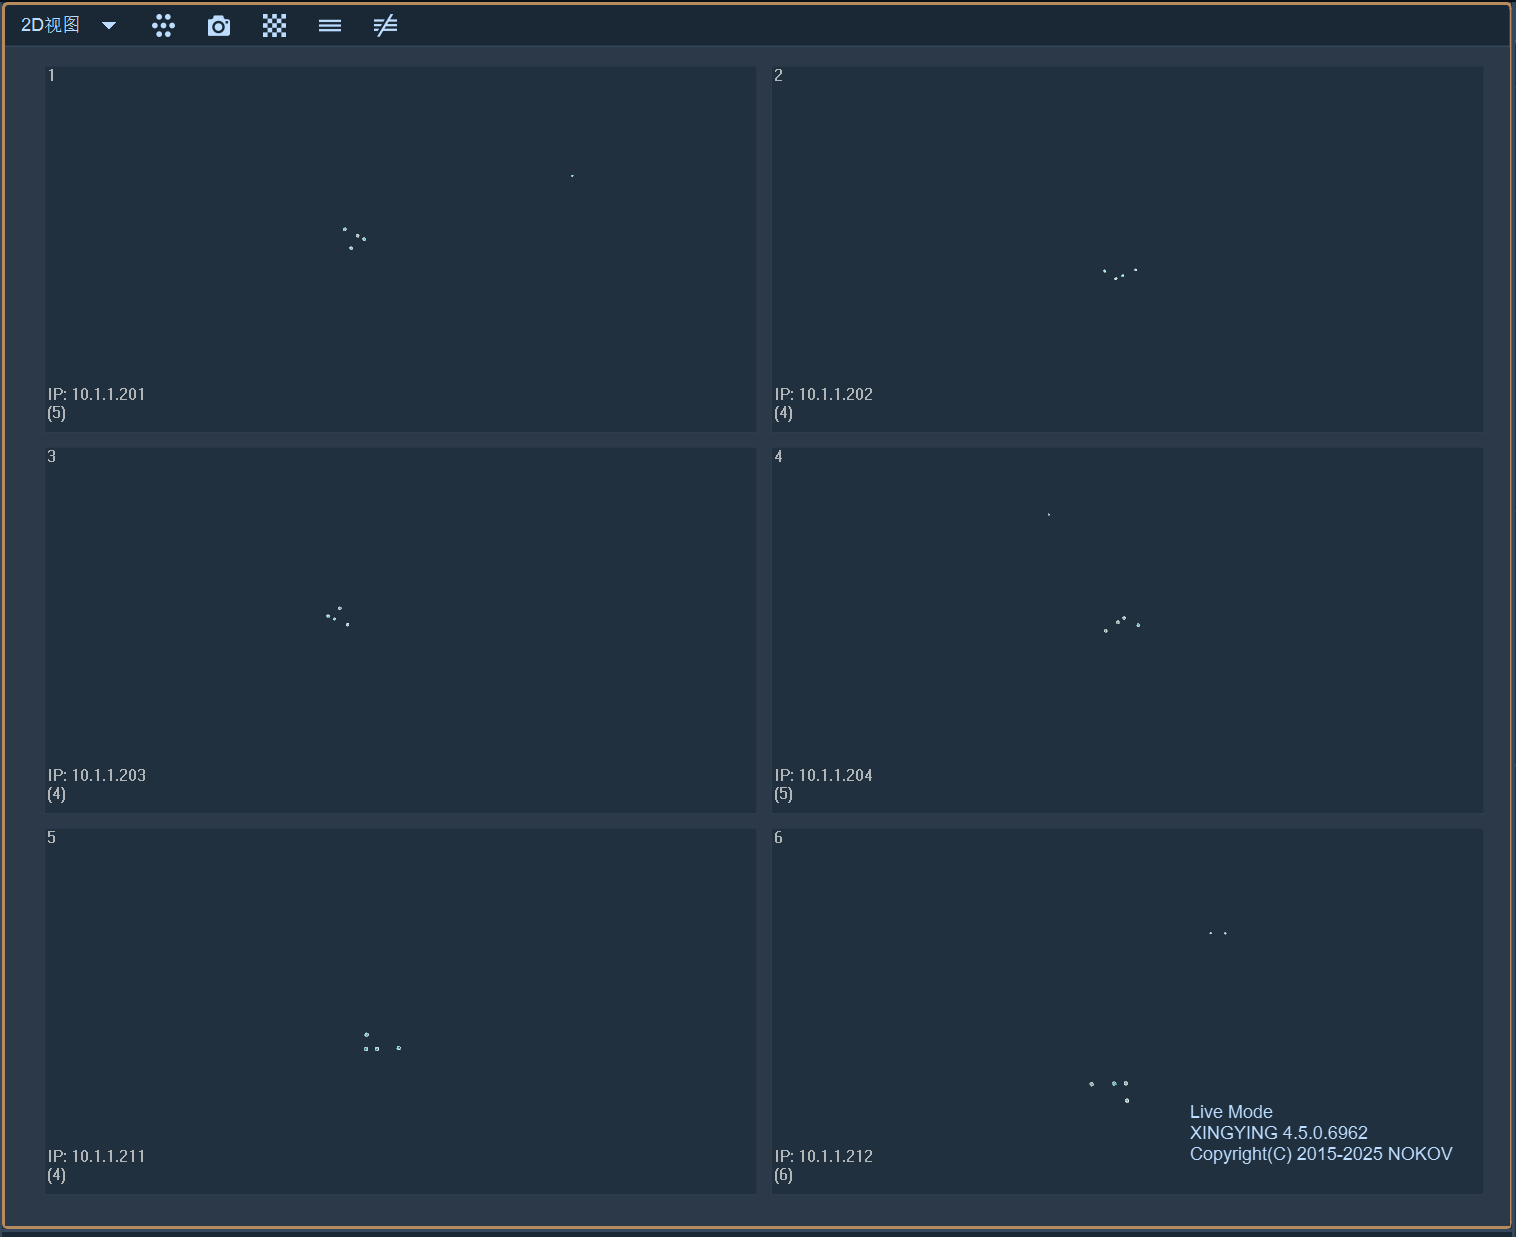
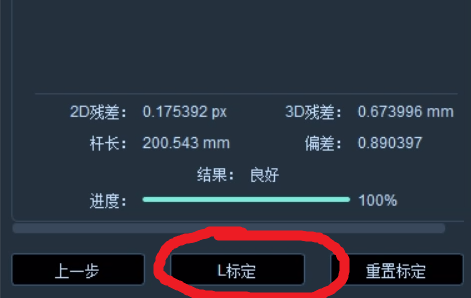
软件提示“建立原点成功”后:
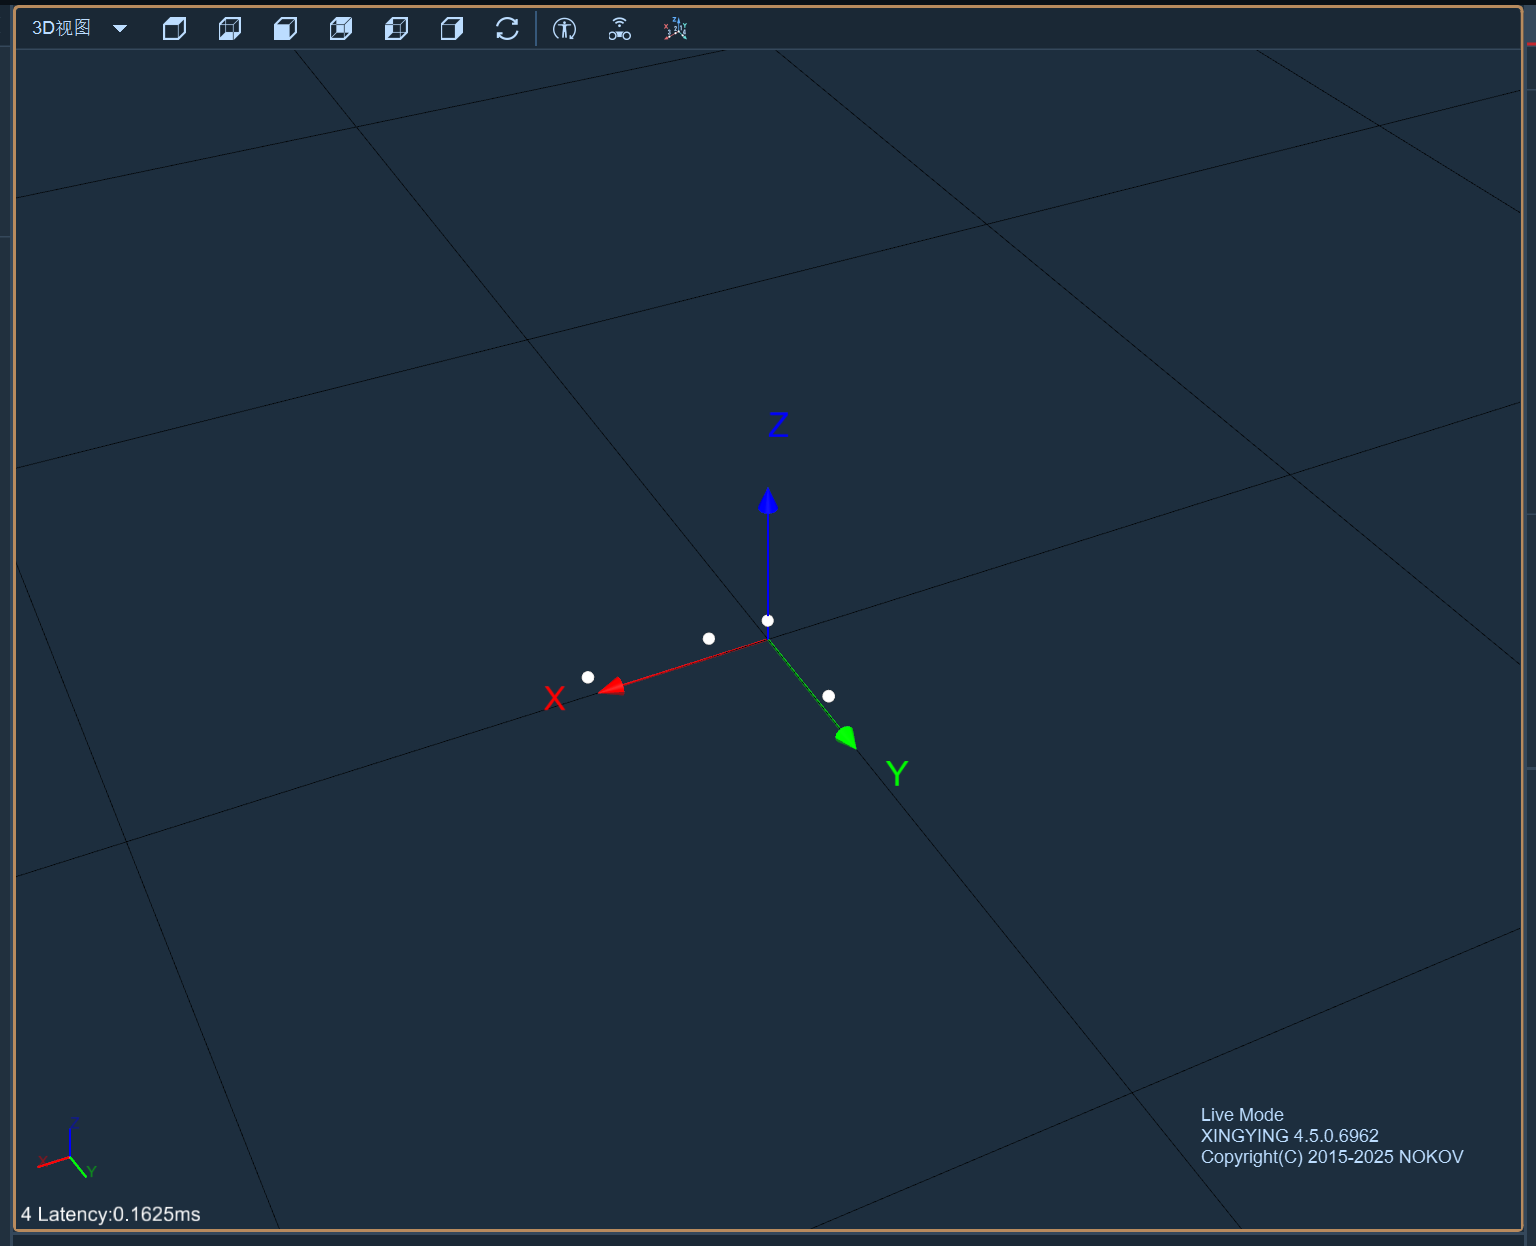
- 切换回 3D 视图;
- 检查软件中的 L 杆位置;
- 确认 L 杆与坐标原点重合;
- 确认 X、Y、Z 轴方向与 L 杆长短边约定方向一致。
无法完成 L 标定
如果软件没有识别到完整的四个标记点,点击“L 标定”后可能无法建立原点。请再次检查人员、设备或其他物体是否遮挡摄像头视线,并按照前文所述方式进行调整。
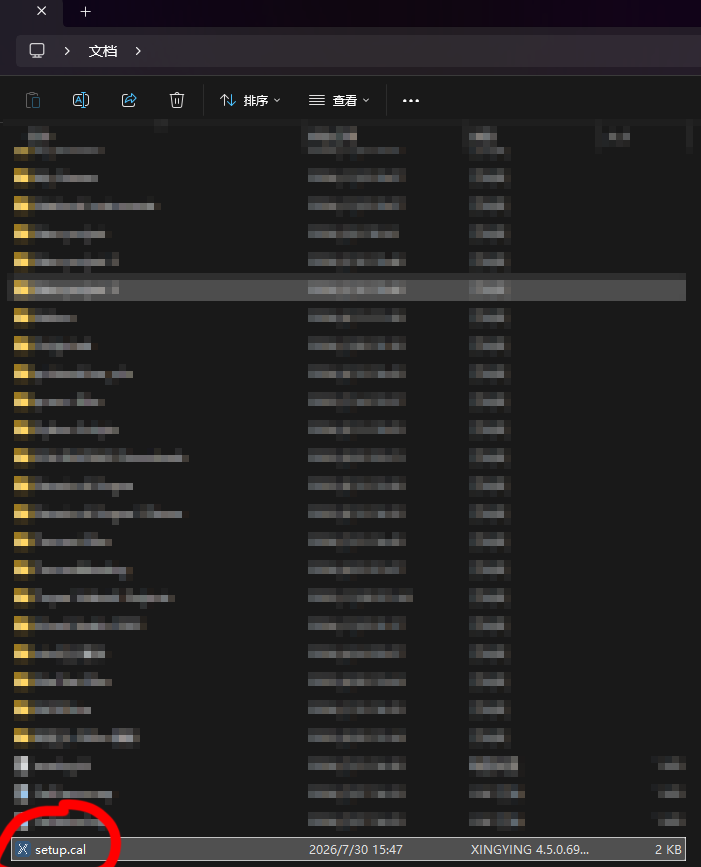
完成 L 标定后,系统会生成标定存档文件setup.cal,默认存储在“文档”文件夹(C:\Users\<USERNAME>)中。如下图所示。
5. (可选)直接导入外部标定文件
如果有现有的 setup.cal 文件,则可以通过直接导入外部文件的方式完成标定。首先单击软件界面左上角的“文件”按钮,然后在弹出的下拉菜单中点击“加载标定文件”,如下图所示:
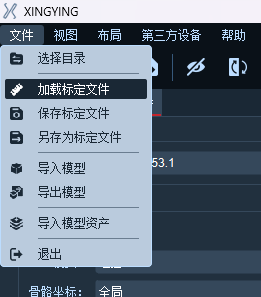
随后在弹出的对话框中选择现有的标定文件即可。
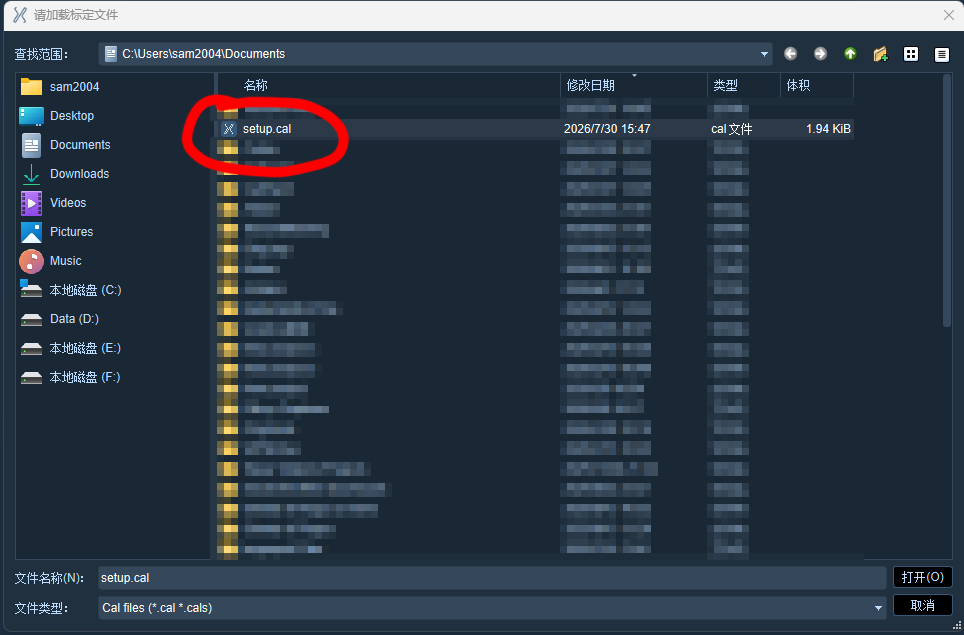
标定文件导入/生成后,可进行建立无人机刚体操作。