主题模式
算法与场景演示
本页说明如何在 AISWARMLAB 地面站中选择环境和算法,如何从选择结果定位并修改对应源码与 YAML 配置,以及如何配置虚拟设备、真实设备和虚实混合算法演示。
修改前先停止算法
修改真机参数前必须停止正在运行的算法节点,避免旧进程继续向无人机发送位置或速度指令。
宿主机路径因电脑而异
原始操作电脑上的项目根目录为 /home/frank12/aiswarmlab/aiswarmlab,其中 frank12 是该电脑的用户名,其他电脑不能直接照抄。
本文使用 <AISWARMLAB_ROOT> 表示当前电脑中 AISWARMLAB 项目的实际根目录。请先在项目根目录执行 pwd 查看真实路径,再替换文中的该占位符。Docker 容器内以 /home/linuxbrew/... 开头的路径不受宿主机用户名影响。
1. 算法与环境目录
项目源码通过 Docker Volume 挂载到容器中。在宿主机修改 source/swarmlab_simulator_ws 下的文件后,容器中的对应源码会同步变化。
1.1 宿主机与容器路径对照
| 内容 | 宿主机路径 | Docker 容器路径 |
|---|---|---|
| 无人车算法源码 | <AISWARMLAB_ROOT>/source/swarmlab_simulator_ws/src/swarm_brain/swarm_brain/wheelswarm_algos | /home/linuxbrew/swarmlab_simulator_ws/src/swarm_brain/swarm_brain/wheelswarm_algos |
| 无人车算法参数 | <AISWARMLAB_ROOT>/source/swarmlab_simulator_ws/src/swarm_brain/config/wheelswarm_algos | /home/linuxbrew/swarmlab_simulator_ws/src/swarm_brain/config/wheelswarm_algos |
| 无人车环境配置 | <AISWARMLAB_ROOT>/source/swarmlab_simulator_ws/src/swarm_env/config/wheelswarm_env_config | /home/linuxbrew/swarmlab_simulator_ws/src/swarm_env/config/wheelswarm_env_config |
| 无人机算法源码 | <AISWARMLAB_ROOT>/source/swarmlab_simulator_ws/src/swarm_brain/swarm_brain/crazyswarm_algos | /home/linuxbrew/swarmlab_simulator_ws/src/swarm_brain/swarm_brain/crazyswarm_algos |
| 无人机算法参数 | <AISWARMLAB_ROOT>/source/swarmlab_simulator_ws/src/swarm_brain/config/crazyswarm_algos | /home/linuxbrew/swarmlab_simulator_ws/src/swarm_brain/config/crazyswarm_algos |
| 无人机环境配置 | <AISWARMLAB_ROOT>/source/swarmlab_simulator_ws/src/swarm_env/config/crazyswarm_env_config | /home/linuxbrew/swarmlab_simulator_ws/src/swarm_env/config/crazyswarm_env_config |
1.2 各类文件的用途
swarm_brain/swarm_brain/*_algos/*.py:算法实现源码,例如路径规划、编队控制和速度计算逻辑;swarm_brain/config/*_algos/*_algo_config.yaml:算法参数,例如速度上限、安全半径、控制增益、目标点和飞行高度;swarm_env/config/*_env_config/*_env_config.yaml:运行模式、虚拟/真实设备编号、场地边界、障碍物或威胁区域;algorithm_registry.yaml:地面站或 Brain 可选算法名称与 Python 类、参数文件之间的注册关系;env_registry.yaml:环境名称与环境类、环境配置文件之间的注册关系;wheelswarm_env_config.yaml或crazyswarm_env_config.yaml:当前选择的环境名称;wheelswarm_brain_config.yaml或crazyswarm_brain_config.yaml:当前选择的算法名称。
修改文件时可按以下原则判断:
- 调整设备数量、设备编号、场地边界或虚实模式:修改环境 YAML;
- 调整速度、控制增益、航点、飞行高度或避碰参数:修改算法参数 YAML;
- 改变算法的计算逻辑:修改对应的
.py源码;
2. 在 UI 中选择平台、环境和算法
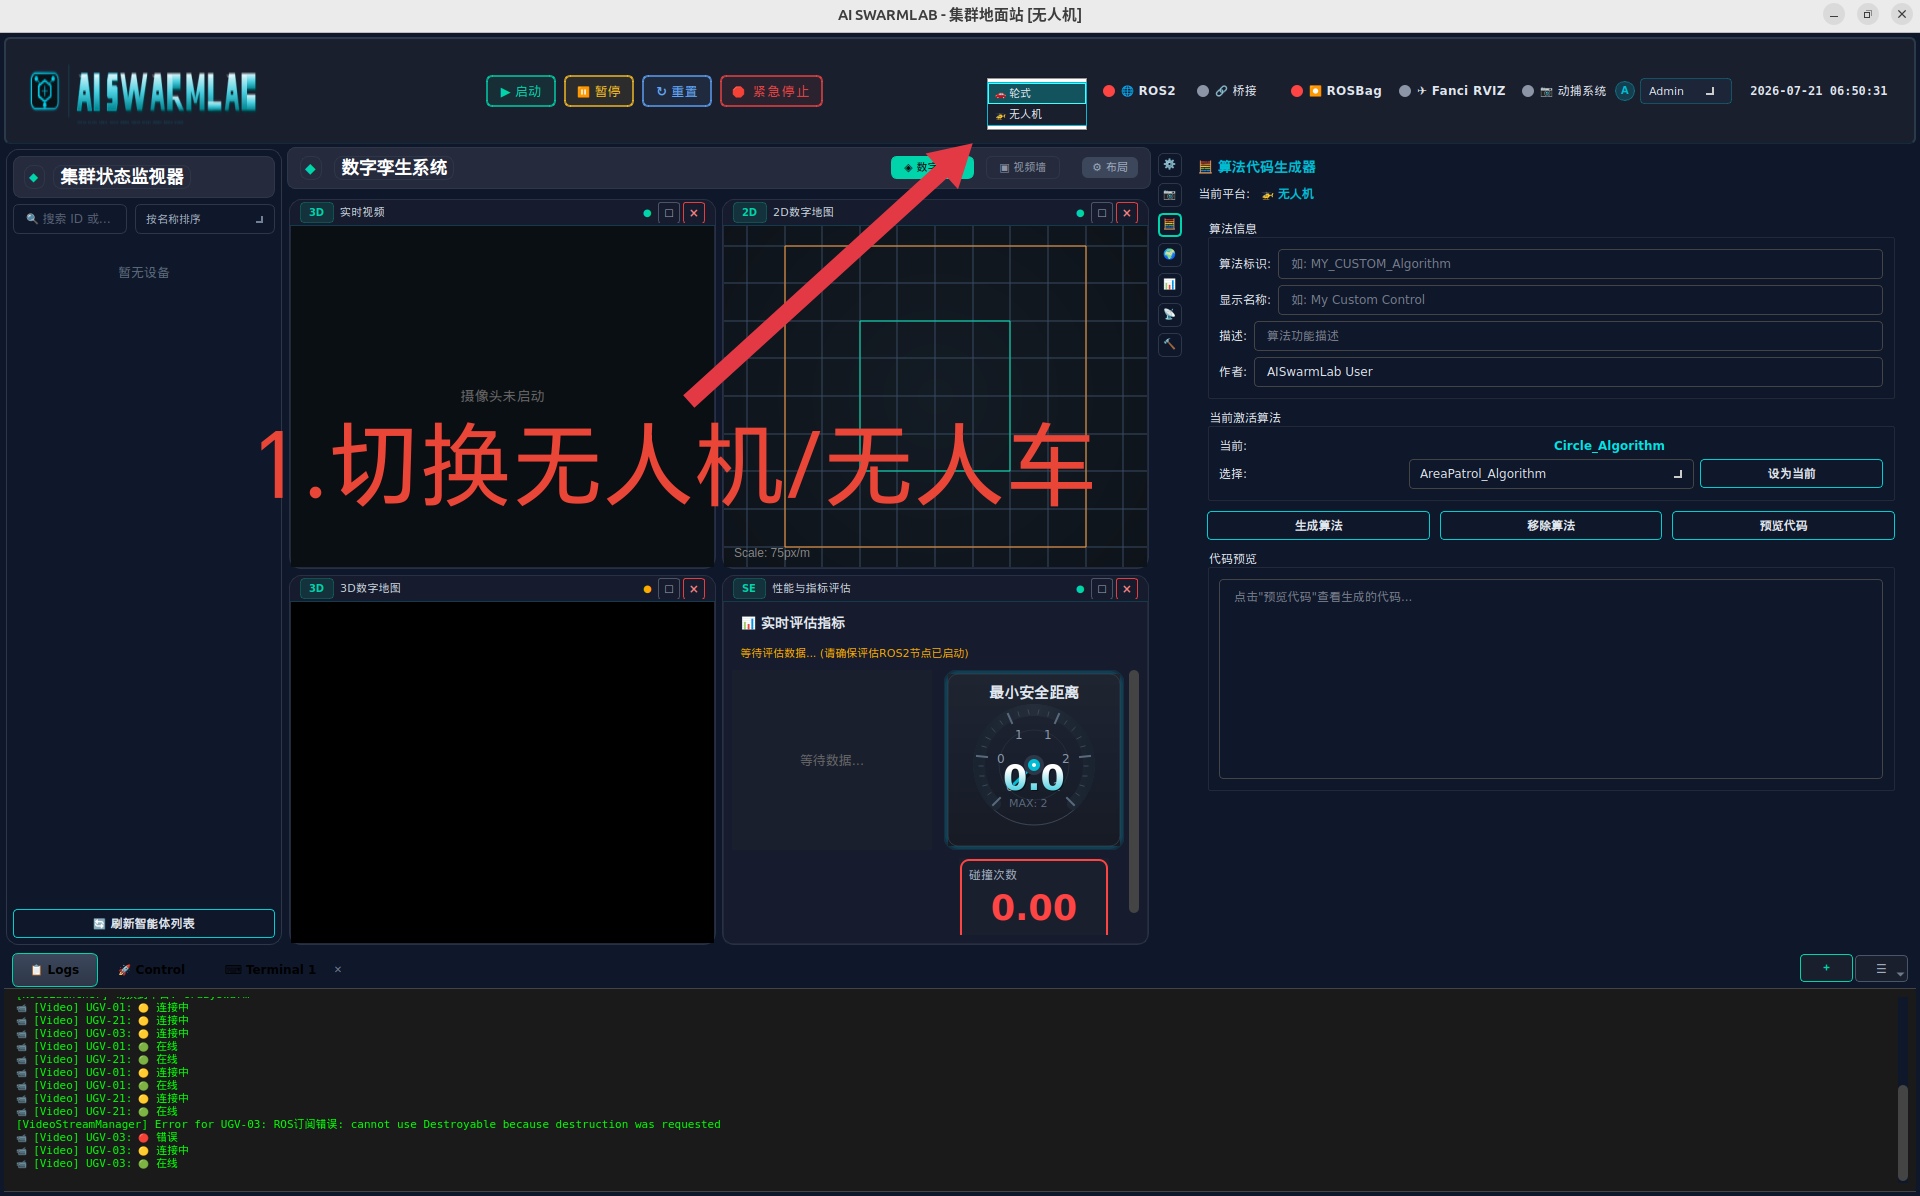
在地面站顶部或平台选择区域切换目标平台:无人车选择 Wheelswarm,无人机选择 Crazyswarm/UAV;
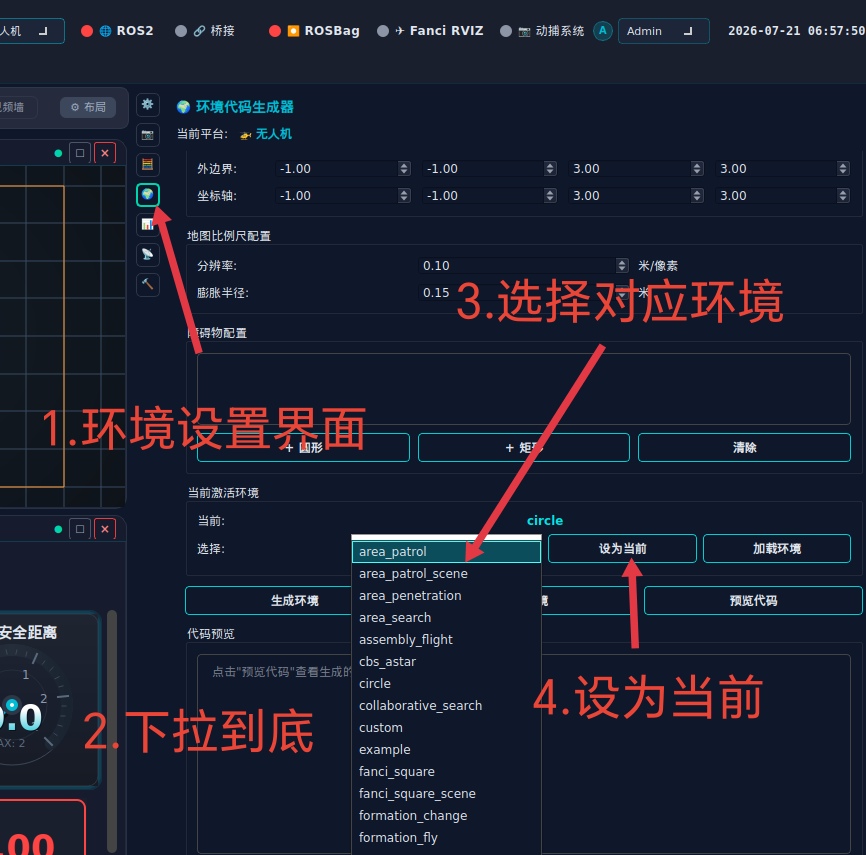
打开环境或场景配置区域,选择本次演示环境,并点击“设为当前”;
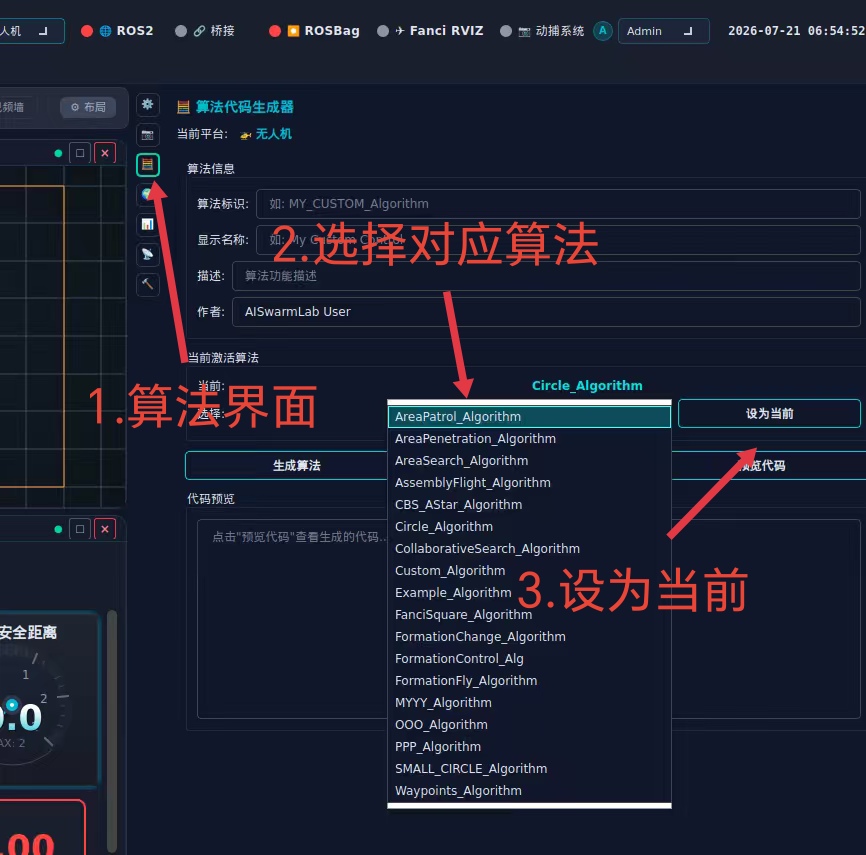
打开算法配置区域,选择与环境匹配的算法,并点击“设为当前”;
确认 UI 中显示的机器人数量和编号与实际配置一致;
真机演示时,先完成 YAML 配置和 ROS 2 话题检查,再启动算法。
2.1 无人机环境与算法配对
无人机环境与算法的正式对应关系存放在项目根目录:
text
<AISWARMLAB_ROOT>/01-室内版无人机集群算法真机验证进度表.docx当前进度表中记录的主要配对如下:
| 测试内容 | UI 环境名称 | UI 算法名称 |
|---|---|---|
| 双机避碰 | fanci_square | FanciSquare_Algorithm |
| 盘旋 | circle | Circle_Algorithm |
| 航点导航 | waypoints | Waypoints_Algorithm |
| 区域搜索 | area_search | AreaSearch_Algorithm |
| 区域巡逻 | area_patrol | AreaPatrol_Algorithm |
| 区域突防 | area_penetration | AreaPenetration_Algorithm |
| 编队集结 | assembly_flight | AssemblyFlight_Algorithm |
| 编队飞行 | formation_fly | FormationFly_Algorithm |
| 编队变换 | formation_change | FormationChange_Algorithm |
| 协同搜索 | collaborative_search | CollaborativeSearch_Algorithm |
| 多机协同路径规划 | cbs_astar | CBS_AStar_Algorithm |
如果进度表、UI 当前选项和代码注册表不一致,应以经过现场确认的最新进度表和注册表为准,不要仅根据文件名自行组合环境与算法。
3. 从 UI 名称定位对应文件
以无人机区域突防为例,UI 中选择:
text
环境:area_penetration
算法:AreaPenetration_Algorithm
3.1 查询环境注册表
在容器中执行:
bash
cd /home/linuxbrew/swarmlab_simulator_ws
rg -n -A 5 '^  area_penetration:' src/swarm_env/config/crazyswarm_env_config/env_registry.yaml
环境注册表中的 area_penetration 条目会指向 area_penetration_env_config.yaml。
3.2 查询算法注册表
bash
rg -n -A 5 '^ AreaPenetration_Algorithm:' src/swarm_brain/config/crazyswarm_algos/algorithm_registry.yaml算法注册表中的 AreaPenetration_Algorithm 条目会指向算法源码、Python 类名和 area_penetration_algo_config.yaml。
如果容器中没有 rg,可改用:
bash
grep -n -A 5 '^  area_penetration:' src/swarm_env/config/crazyswarm_env_config/env_registry.yaml
grep -n -A 5 '^  AreaPenetration_Algorithm:' src/swarm_brain/config/crazyswarm_algos/algorithm_registry.yaml
3.3 检查当前选择文件
无人机当前环境和算法的主选择文件分别是:
text
src/swarm_env/config/crazyswarm_env_config/crazyswarm_env_config.yaml
src/swarm_brain/config/crazyswarm_algos/crazyswarm_brain_config.yaml
区域突防示例中,对应内容应为:
yaml
# crazyswarm_env_config.yaml
env_name: area_penetration
yaml
# crazyswarm_brain_config.yaml
alg_name: AreaPenetration_Algorithm
通常由地面站 UI 完成选择。排查配置时,可以直接查看这两个文件,确认 UI 是否写入预期名称。
无人车的查找方式相同,但使用以下文件:
text
src/swarm_env/config/wheelswarm_env_config/env_registry.yaml
src/swarm_env/config/wheelswarm_env_config/wheelswarm_env_config.yaml
src/swarm_brain/config/wheelswarm_algos/algorithm_registry.yaml
src/swarm_brain/config/wheelswarm_algos/wheelswarm_brain_config.yaml
4. 修改环境配置
虚实接口字段的详细说明位于:
text
<AISWARMLAB_ROOT>/虚实接口设置.md4.1 无人机常用字段
无人机环境配置常用字段如下:
| 字段 | 作用 |
|---|---|
sim2real | sim 为纯仿真,real 为纯真机,hybrid 为虚实混合 |
sim_drone_indexing | 虚拟无人机编号方式,取值为 auto 或 manual |
sim_drone_num | 自动编号时的虚拟无人机数量 |
sim_drone_init_id | 自动编号时的虚拟无人机起始 ID |
sim_drone_ids | 手动编号时的虚拟无人机 ID 列表 |
real_drone_indexing | 真实无人机编号方式,取值为 auto 或 manual |
real_drone_num | 自动编号时的真实无人机数量 |
real_drone_init_id | 自动编号时的真实无人机起始 ID |
real_drone_ids | 手动编号时的真实无人机 ID 列表 |
inner_boundaries | 主要任务区域边界 |
outer_boundaries | 外部安全或显示边界 |
ax_boundaries | 绘图坐标范围 |
4.2 自动编号示例
自动生成虚拟无人机 ID 21、22:
yaml
sim_drone_indexing: auto
sim_drone_num: 2
sim_drone_init_id: 21
sim_drone_ids: []
4.3 手动编号示例
手动指定虚拟无人机 ID 21、25:
yaml
sim_drone_indexing: manual
sim_drone_num: 2
sim_drone_init_id: 21
sim_drone_ids: [21, 25]
选择 manual 时,程序以 *_ids 列表为准,并根据列表长度计算设备数量。仍建议让 *_num 与列表长度保持一致,减少旧代码或其他工具读取配置时产生歧义。
4.4 无人车对应字段
无人车使用相同规则,但字段名称改为:
text
sim_robot_indexing、sim_robot_num、sim_robot_init_id、sim_robot_ids
real_robot_indexing、real_robot_num、real_robot_init_id、real_robot_ids
4.5 设备编号约束
配置 ID 时必须满足:
- 虚拟设备与真实设备的 ID 不重复;
- 真实无人机 ID 与动捕话题一致,例如 ID
1对应/uav_1/pose; - 真实无人车 ID 与 ROS 2 命名空间一致,例如 ID
1对应/robot_1/...; - 算法参数文件中按设备 ID 配置的任务项覆盖所有参与设备;
- 场地边界、目标点和障碍物使用同一个坐标系和单位。
5. area_penetration 虚实混合示例
5.1 演示目标
运行区域突防算法,使用两架虚拟无人机 21、22 和一架真实无人机 1。
先在地面站 UI 中选择:
text
平台:无人机 / Crazyswarm
环境:area_penetration
算法:AreaPenetration_Algorithm
5.2 环境配置文件位置
宿主机路径:
text
<AISWARMLAB_ROOT>/source/swarmlab_simulator_ws/src/swarm_env/config/crazyswarm_env_config/area_penetration_env_config.yaml容器内对应路径:
text
/home/linuxbrew/swarmlab_simulator_ws/src/swarm_env/config/crazyswarm_env_config/area_penetration_env_config.yaml这两个路径通过 Docker Volume 指向同一份源码文件,选择其中一种位置修改即可。
5.3 自动编号配置
将设备部分配置为:
yaml
# 虚实混合模式
sim2real: hybrid

# 两架虚拟无人机,自动生成 ID 21、22
sim_drone_indexing: auto
sim_drone_num: 2
sim_drone_init_id: 21
sim_drone_ids: []

# 一架真实无人机,自动生成 ID 1
real_drone_indexing: auto
real_drone_num: 1
real_drone_init_id: 1
real_drone_ids: []
5.4 手动编号配置
yaml
sim2real: hybrid

sim_drone_indexing: manual
sim_drone_num: 2
sim_drone_init_id: 21
sim_drone_ids: [21, 22]

real_drone_indexing: manual
real_drone_num: 1
real_drone_init_id: 1
real_drone_ids: [1]
5.5 现场相关环境参数
area_penetration_env_config.yaml 还包含:
min_height、max_height:允许的飞行高度范围;inner_boundaries、outer_boundaries、ax_boundaries:任务边界、安全边界和显示范围;threat_zones:威胁区域的中心坐标、半径和威胁等级。
不要直接使用示例边界
以上参数必须根据动捕场地的实际尺寸、坐标原点和安全区域调整,不要直接把示例边界用于真实飞行。
5.6 算法参数文件位置
宿主机路径:
text
<AISWARMLAB_ROOT>/source/swarmlab_simulator_ws/src/swarm_brain/config/crazyswarm_algos/area_penetration_algo_config.yaml容器内路径:
text
/home/linuxbrew/swarmlab_simulator_ws/src/swarm_brain/config/crazyswarm_algos/area_penetration_algo_config.yaml该文件包含:
grid_resolution、safety_margin:路径规划网格与威胁区安全边距;velocity_limit、position_gain、altitude_gain:运动控制参数;barrier_gain、safety_radius、enable_collision_avoidance:避碰参数;drones:每架无人机的drone_id、起点、终点和飞行高度。
本示例参与设备 ID 为 1、21、22,因此 drones 列表中必须存在这三个 ID 的任务配置。起点、终点、高度和安全半径必须经过现场复核后再运行。
完整字段规则以 虚实接口设置.md 为准,环境与算法配对以 01-室内版无人机集群算法真机验证进度表.docx 为准。
6. 让修改后的配置生效
源码目录虽然挂载到容器中,但 ROS 2 节点通过 get_package_share_directory() 读取 install 安装空间中的 YAML。因此,修改源码配置后应重新构建对应功能包。
6.1 只修改了环境配置
在容器中执行:
bash
cd /home/linuxbrew/swarmlab_simulator_ws
source /opt/ros/humble/setup.bash
colcon build --packages-select swarm_env --symlink-install
source install/setup.bash
6.2 修改了算法源码、算法注册表或算法参数
在容器中执行:
bash
cd /home/linuxbrew/swarmlab_simulator_ws
source /opt/ros/humble/setup.bash
colcon build --packages-select swarm_brain --symlink-install
source install/setup.bash
6.3 环境和算法都发生了修改
在容器中执行:
bash
cd /home/linuxbrew/swarmlab_simulator_ws
source /opt/ros/humble/setup.bash
colcon build --packages-select swarm_env swarm_brain --symlink-install
source install/setup.bash
构建完成后:
- 停止旧的环境、仿真器和 Brain 节点;
- 在启动节点的终端重新执行
source install/setup.bash; - 必要时重新启动地面站,使 UI 重新加载算法和环境列表;
- 重新选择环境与算法,并检查终端输出的配置文件路径。
可检查安装空间中的环境配置是否已经更新:
bash
grep -n -E 'sim2real|sim_drone_num|real_drone_num' \
  /home/linuxbrew/swarmlab_simulator_ws/install/swarm_env/share/swarm_env/crazyswarm_env_config/area_penetration_env_config.yaml
7. 启动算法前检查
以 area_penetration 虚实混合模式为例,启动前逐项确认:
- UI 环境是
area_penetration; - UI 算法是
AreaPenetration_Algorithm; sim2real是hybrid;- 虚拟 ID 与真实 ID 不冲突;
/uav_1/pose持续更新;- 仿真无人机
21、22的状态话题正常; - 算法参数中的
drones包含1、21、22; - 所有起点、目标点、威胁区域和边界都在实际可用场地内;
- 速度、高度和安全半径适合首次低速演示;
- RViz 的降落功能和现场急停手段可用。
8. 启动算法
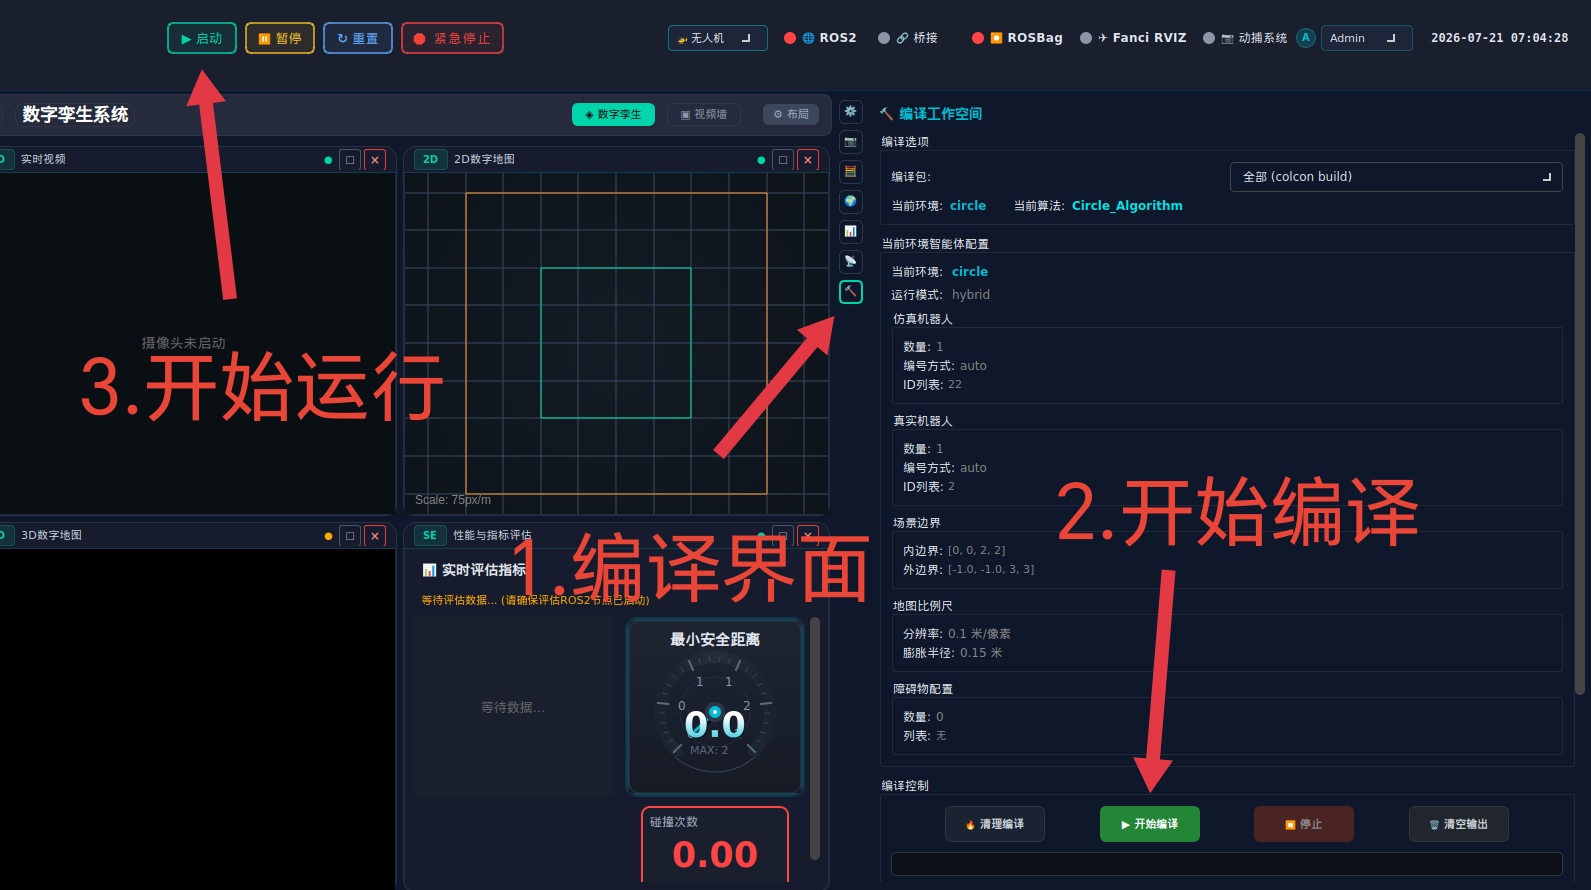
完成以上检查后:
- 点击右侧工具栏中的编译入口,进入“编译工作空间”;
- 核对当前环境、当前算法、运行模式、设备数量、设备 ID 和场景边界;
- 点击“开始编译”,观察编译输出并确认没有错误;
- 编译完成后点击地面站左上角的“启动”;
- 同时观察地面站、RViz 和相关终端输出。
9. 演示过程监控与停止
演示过程中至少在已加载 ROS 2 环境的容器终端中监控:
bash
ros2 node list
ros2 topic hz /uav_1/pose
ros2 topic echo /uav_1/battery
同时观察地面站中的无人机位置、轨迹、节点状态和终端错误信息。
出现以下任一情况时,应立即停止算法,并执行现场规定的降落或急停流程:
- 位姿停止更新或冻结;
- 坐标发生明显跳变;
- 无人机偏离实际可用场地;
- 算法持续输出异常控制指令;
- 地面站、VRPN、FCU 或无人机通信中断。
发生异常时不要先关闭动捕或 Docker 容器,应先停止算法并安全降落或急停无人机。